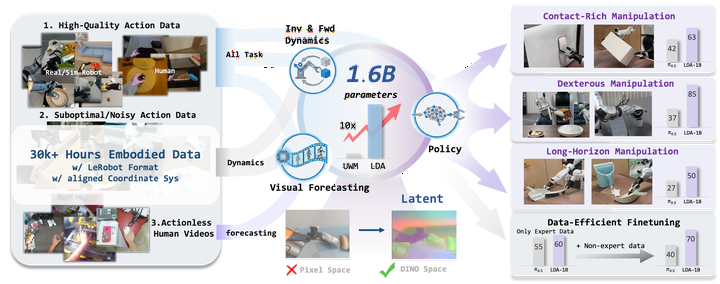
LDA-1B: Scaling Latent Dynamics Action Model via Universal Embodied Data Ingestion
Type
Publication
In Robotics: Science and Systems (RSS 2026)

Yusen Feng
Fifth-year Ph.D. Student
I’m a fifth-year Ph.D. student at Peking University advised by Libin Liu.